


这些四只脚的机器人,跑起来有啥不一样?
MIT 仿生机器人研究所(Biomimetic Robotics Lab)研发的一只豹形机器人Cheetah 已经可以独立进行跨栏运动。在视频中,科学家将 Cheetah 放在“跑步机”上狂奔,从 27 厘米到 40 厘米的障碍物都被它轻松跨越,然后在体育馆里面让 Cheetah 在无稳定辅助的情况下进行跨栏运动。 通过激光测距仪,机器人能对面方障碍进行感知,算法同时算出适合的推力,再让四条腿协同完成这个动作。
除了那嗒嗒的铁蹄声,裸露了电路板和机械装置的外表,机器人跳跃的姿态已经有了几分动物的影子。由于 Cheetah “同手同脚”运动方式,像是在往前蹦跶,而且又缺乏缓冲,让整体步态显得很僵硬。
相比之下,真正的猎豹是奔跑的艺术家。尽管正常速度下似乎是“同手同脚”,在慢镜头下能看到,四只脚按照一定顺序逐个落地,为身体提供源源不断的动力。Google 子公司 Boston Dynamic 的 WildCat 可以从两种奔跑姿态中切换,在切换到“猎豹模式”之后,四只脚依次落地,速度和姿态的稳定性都有显著提升。
从实用的角度出发,稳定性与地形适应性比速度更有意义。在适应地形的行走方面,同样来自 Boston Dynamic 的机器狗 Spot 表现非常优秀,不但能轻松走上凹凸不平的小坡,还能跟着人一起慢跑。由于 Boston Dynamic 为它设计了精巧的平衡系统,即使被“恶意的路人”猛踹一脚也不会摔倒。
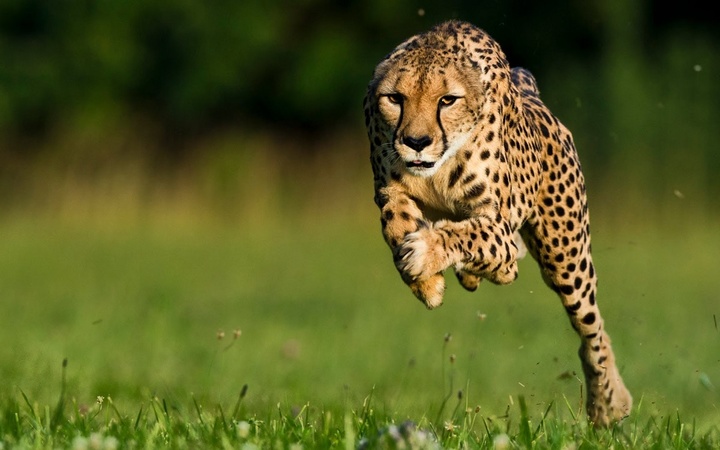
题图来自《国家地理》
正在加载中